구동
두 가지 모터 구동 방식
계획된 구성은 연속 회전 서보 두 개를 사용합니다. 펌웨어는 L298N도 지원하지만 이 구성에는 장착되어 있지 않습니다.
보드       ESP32-S3
구동       서보 | L298N
움직임     차동 구동
안전       동작 차단 래치
AI가 일합니다. 결정권은 당신에게 있습니다.
YANA WHEELBOT
Yana 생태계의 공개 ESP32-S3 로봇 프로젝트입니다. 하드웨어, 펌웨어, 현재 상태에 관한 정확한 정보는 기술 저장소에서 확인할 수 있습니다.
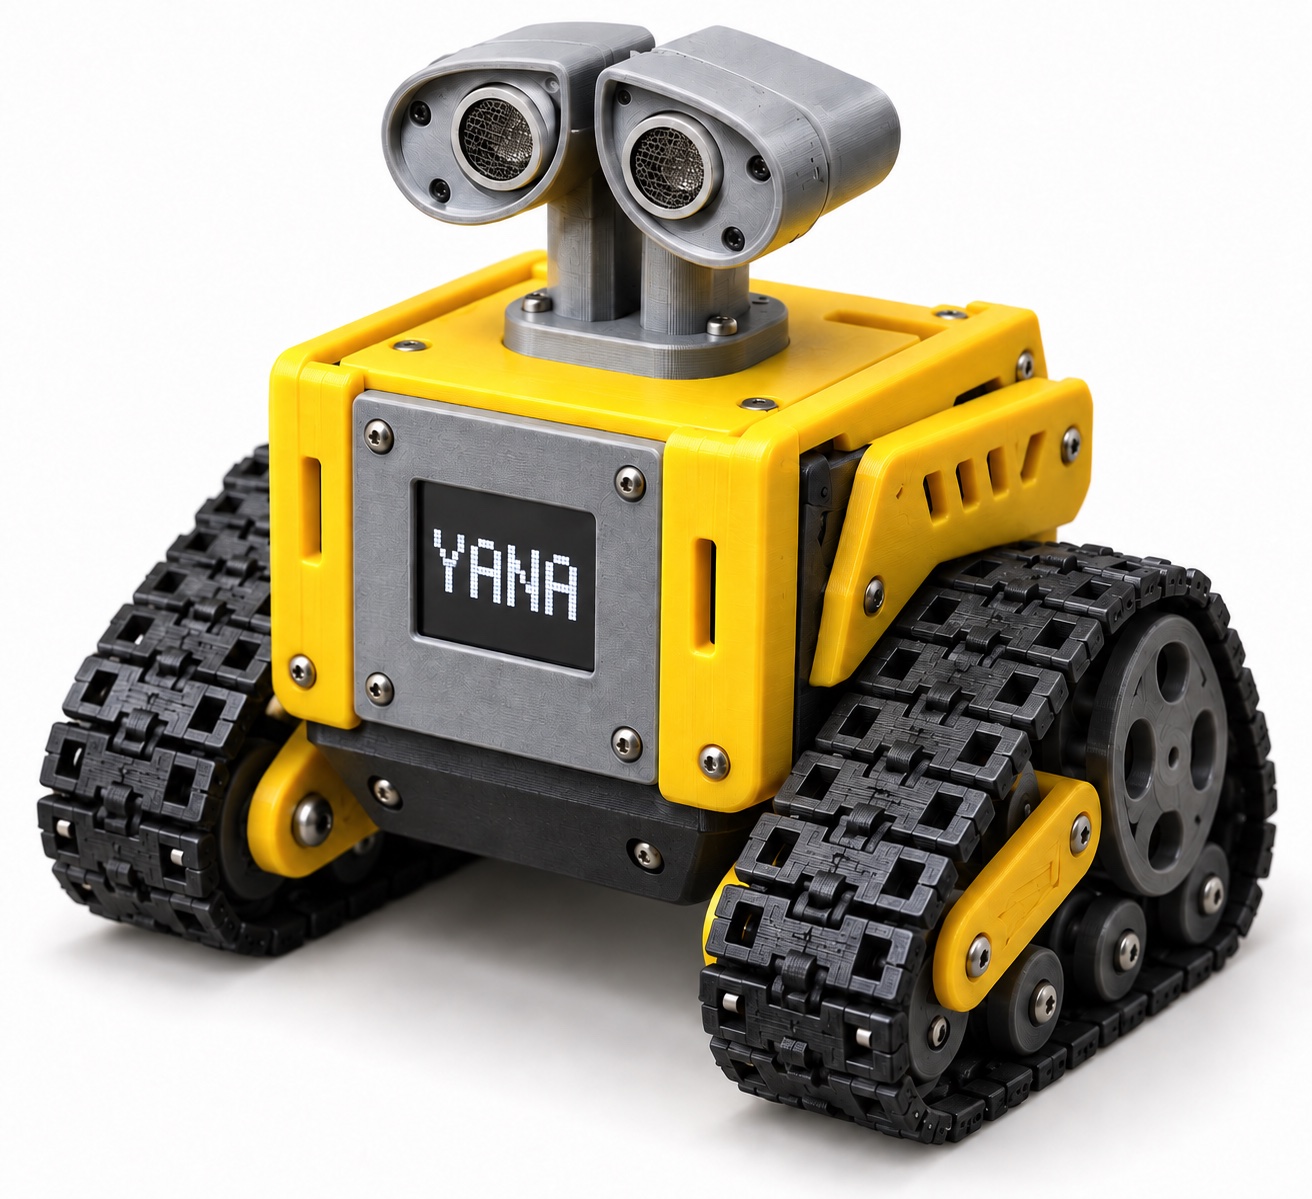
KST 기반 Yana 맞춤형 버전 · 빌드 확인, 실물 로봇 테스트 전.
구동
계획된 구성은 연속 회전 서보 두 개를 사용합니다. 펌웨어는 L298N도 지원하지만 이 구성에는 장착되어 있지 않습니다.
보드 ESP32-S3
구동 서보 | L298N
움직임 차동 구동
안전 동작 차단 래치센서
기본값은 VL53L0X이며 빌드 옵션으로 VL6180X를 선택할 수 있습니다. 위험한 측정값이 나오면 다음 움직임을 차단합니다.
거리 센서   VL53L0X
선택 센서   VL6180X
터치        TTP223
화면        ST7789 | ST7735
로컬 프로토콜
컨트롤러는 신뢰할 수 있는 LAN에서 JSON-RPC 2.0의 initialize, tools/list, tools/call을 사용합니다.
포트       8080
인증       토큰
메서드     3개
범위       신뢰할 수 있는 LAN
펌웨어 / ESP32-S3
KST AI Robot ST7735 + ToF를 바탕으로 Wheelbot 제어 기능을 추가한 Yana 맞춤형 펌웨어입니다. 9.2 MB 이미지의 소스와 빌드는 확인했지만, 실물 로봇에 설치하거나 실행해 보지는 않았습니다.
996bb663c6365904f982548ca3e8f22951a2f36215aabd3b2a43d7353ddca8b6원본 출처 / KST
Yana Wheelbot은 Kênh Sáng Tạo의 KST AI Robot ST7735 + ToF를 바탕으로 개발되었습니다. Yana 버전에는 이동 제어, LAN/MCP 통신 등 고유 기능이 추가되었지만 실물 기기 테스트는 아직 이루어지지 않았습니다. KST의 공개 자료는 원본 하드웨어 구성을 확인하는 자료이며 Yana의 하드웨어 테스트 결과가 아닙니다.
ESP32-S3 N16R8, ST7735 화면, ToF 센서를 KST 설계대로 연결한 기기용 원본 v1.0.0 펌웨어입니다. KST 브라우저 도구는 자체 펌웨어를 0x0 오프셋에 기록합니다. USB 포트를 선택하기 전에 하드웨어 구성을 확인하세요.
KST 원본 펌웨어 SHA-2565c6f53d884ffbb19081e585d738447d1ea81b0faa848c4a0e9cc9831bc0b41ec3D 프린트 키트 / 3MF
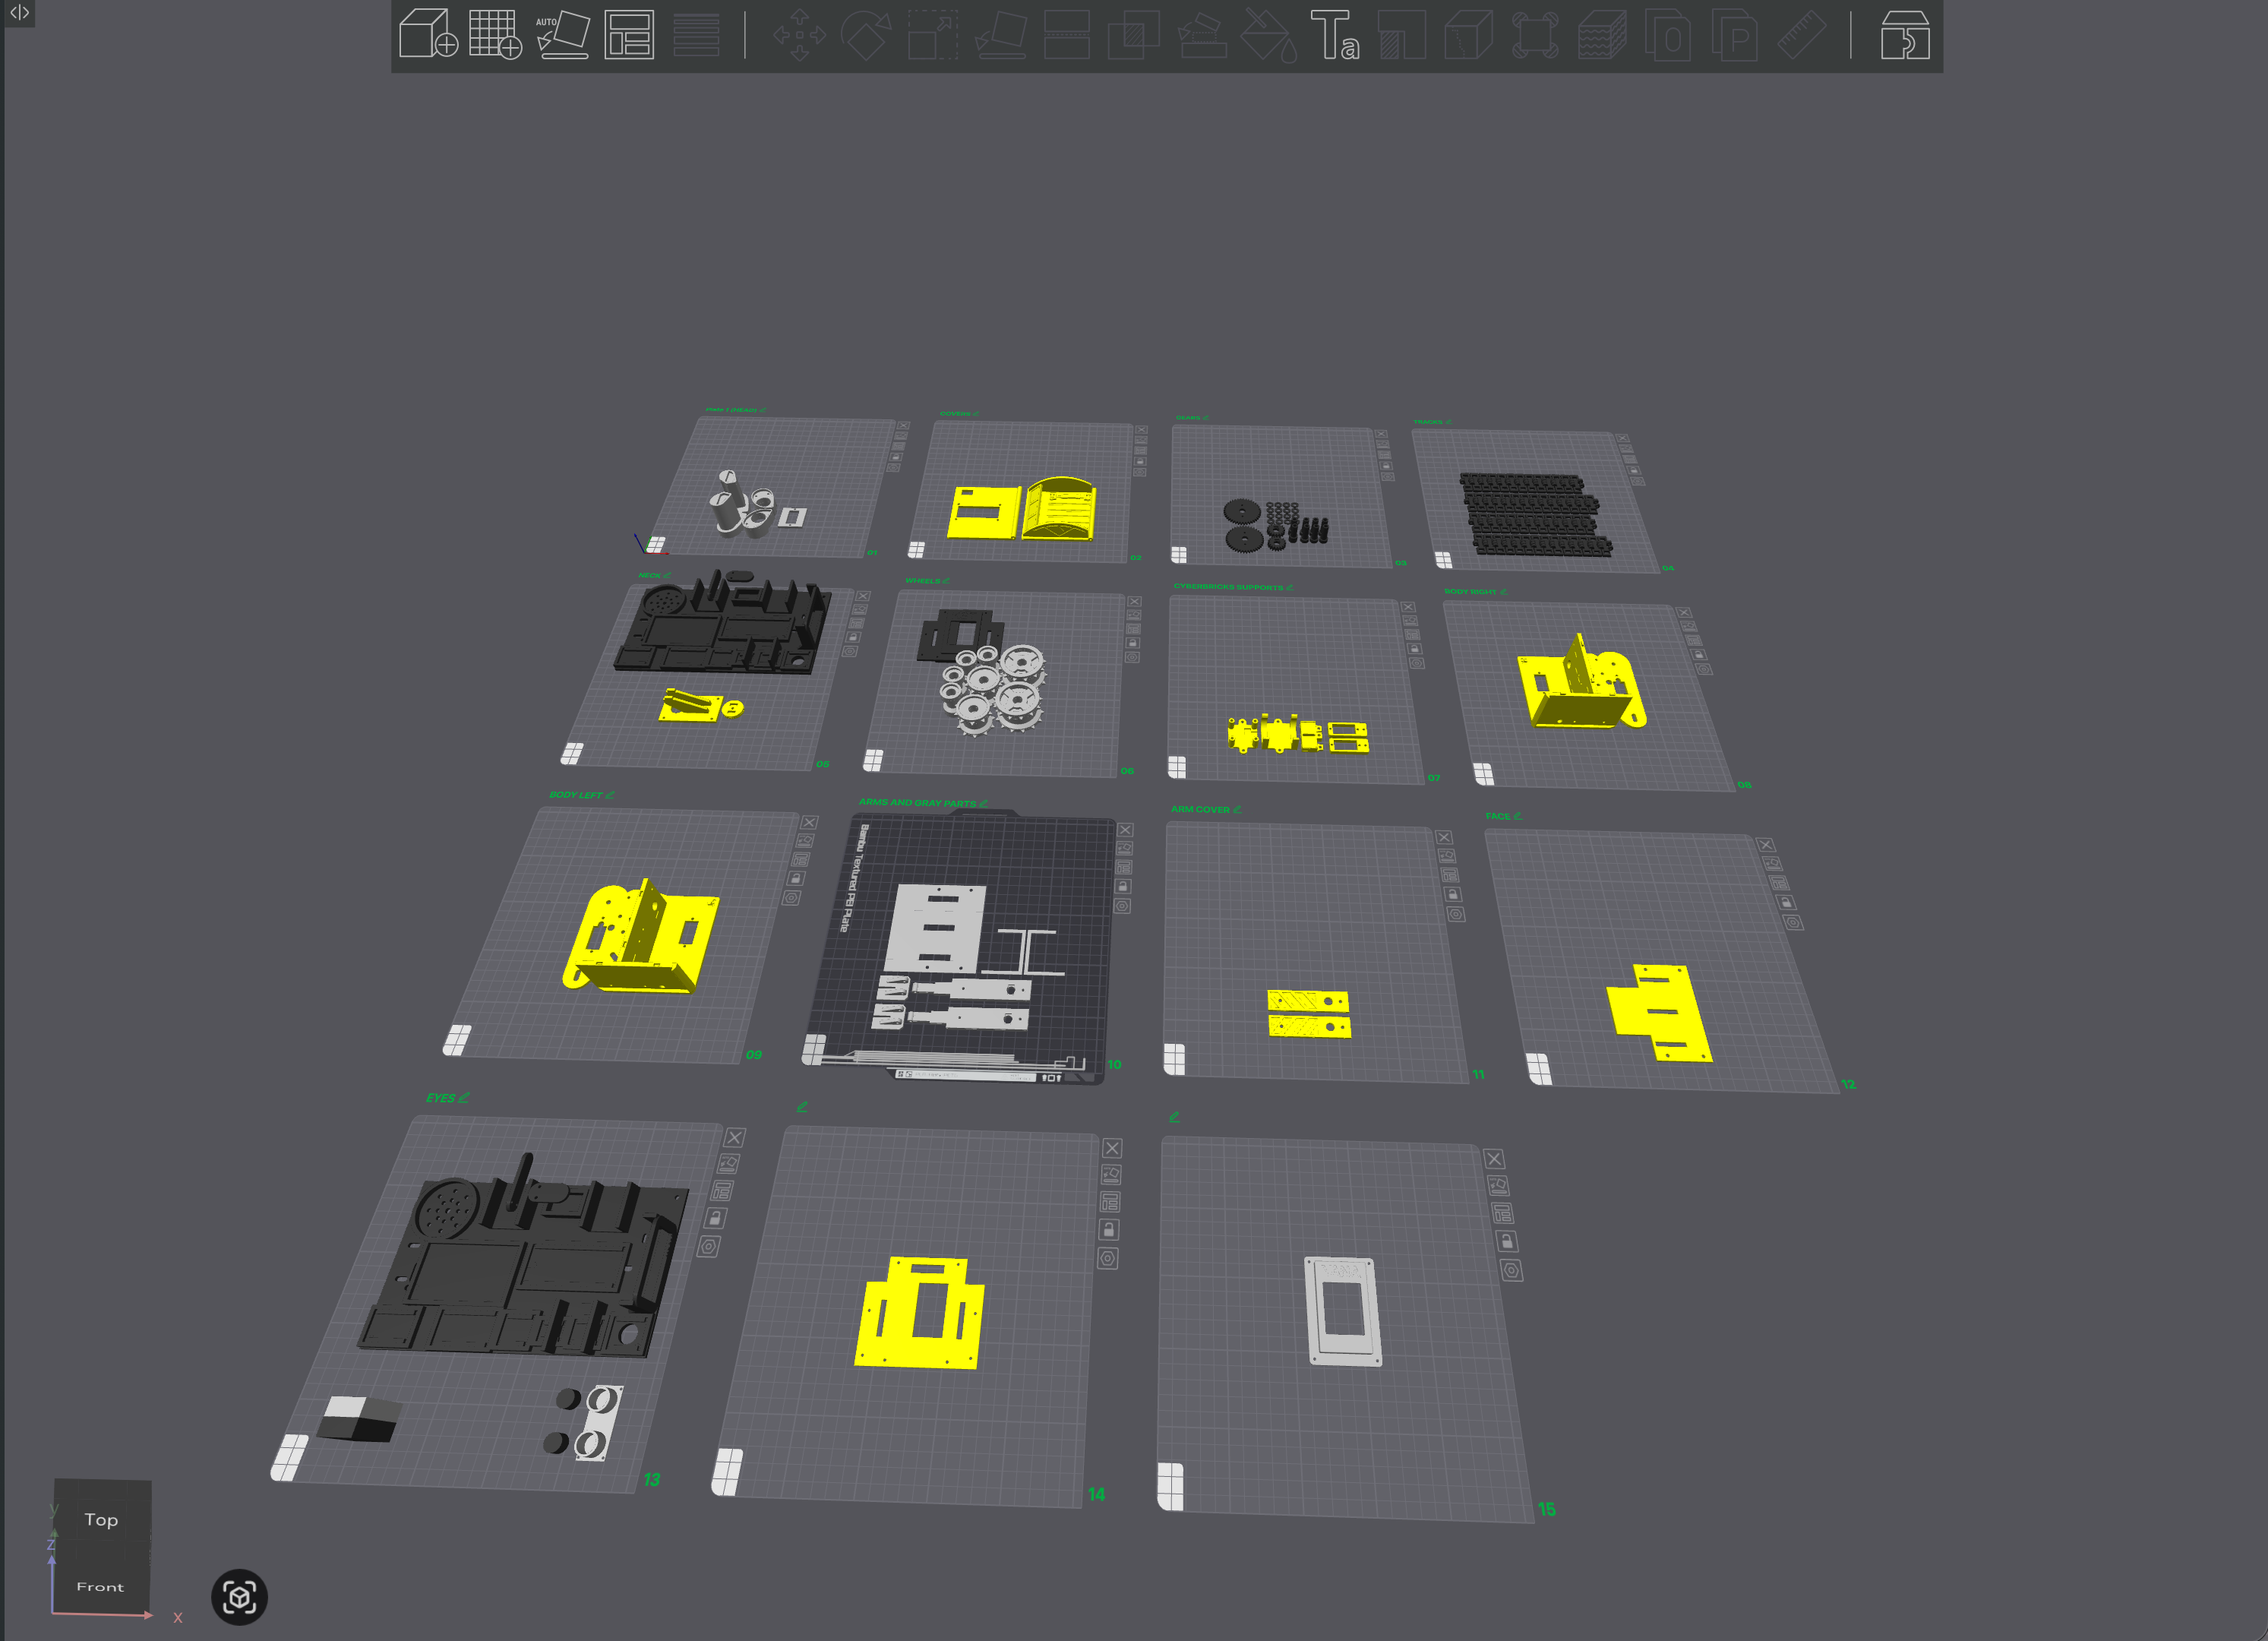
프로젝트 소유자가 제공한 .3mf 파일로, 프레임과 외장 부품이 Bambu Studio에 배치되어 있습니다. 출력 전에 재료, 치수, 프린터 설정을 확인하세요. 실물 로봇에서 조립 검증은 이루어지지 않았습니다.
0eef91c69f85db5cc9042551549b8ababc1987d820e38f1b5f8164837ae70306확인된 범위
현재 Wheelbot은 소스와 빌드 수준에서 확인되었습니다. 정상적으로 컴파일되며 기본 GPIO 연결은 공개된 참조 설계와 대조했습니다. 완전한 하드웨어 검증을 위한 실물 로봇 제작 및 구동은 아직 이루어지지 않았습니다.
로컬 제어에는 토큰 보호가 있지만 통신은 암호화되지 않습니다. 8080 포트를 인터넷에 노출하지 마세요. 신뢰할 수 있는 LAN을 사용하고 바퀴를 바닥에 놓기 전에 STOP을 확인하세요.